Sehen und verstehen
Kameras und LiDAR laufen live im Cockpit. Aus den eigenen Messdaten einer Laufrunde entsteht eine Raumkarte mit Wänden, Flur und Räumen.
erprobtEin humanoider Roboter kommt mit Motoren, Sensoren und einer Fernbedienung aus der Kiste. Was er danach kann, ist Software. Die schreiben wir. Unser Beispiel heißt Neo: In knapp vier Wochen wurde aus einem ausgepackten Unitree G1 ein Roboter, der sich im Browser überwachen und steuern lässt, einem Menschen mit VR-Brille folgt und Bewegungen auf Knopfdruck ausführt.
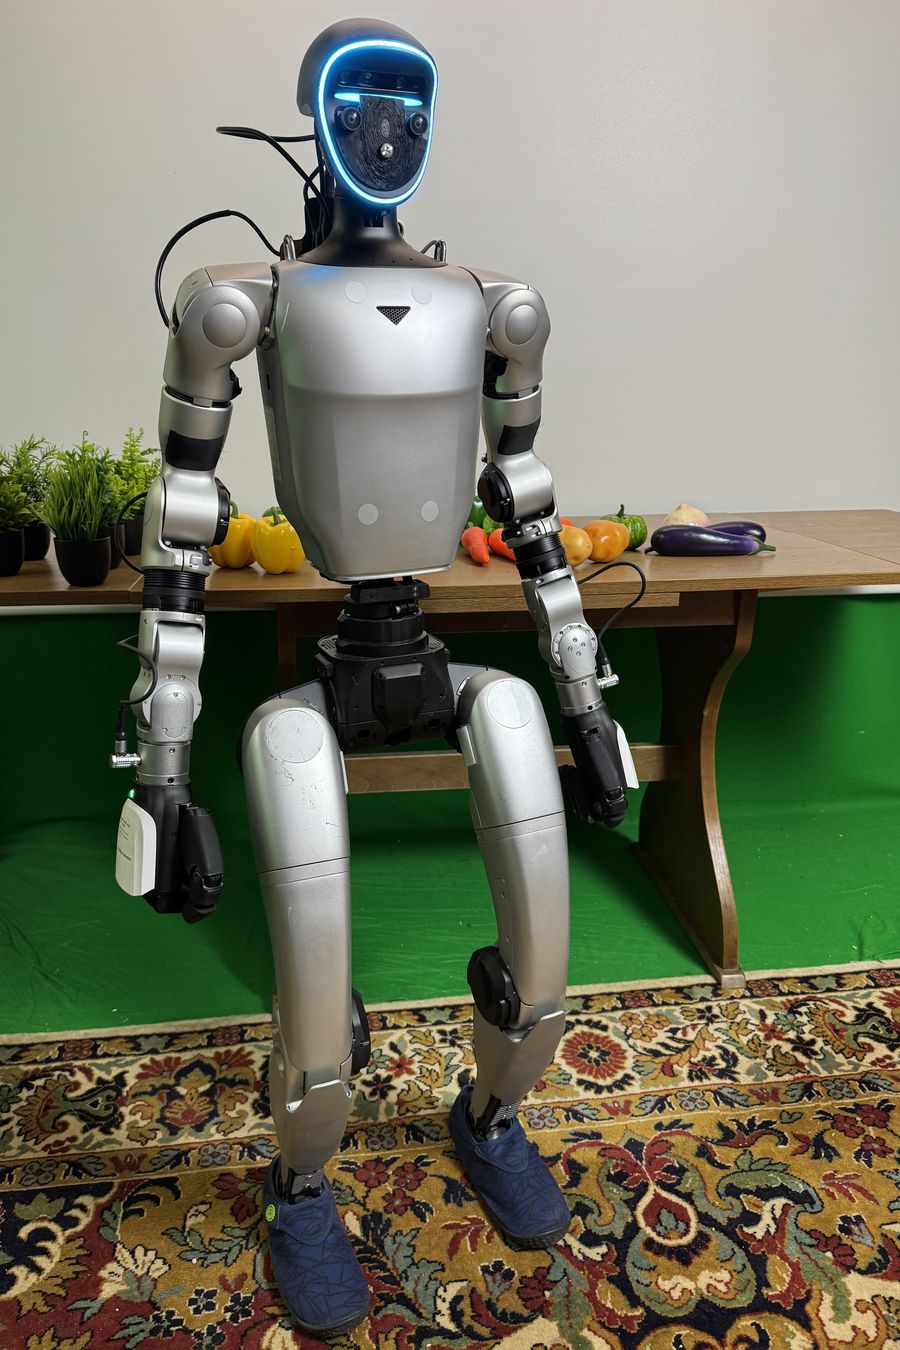
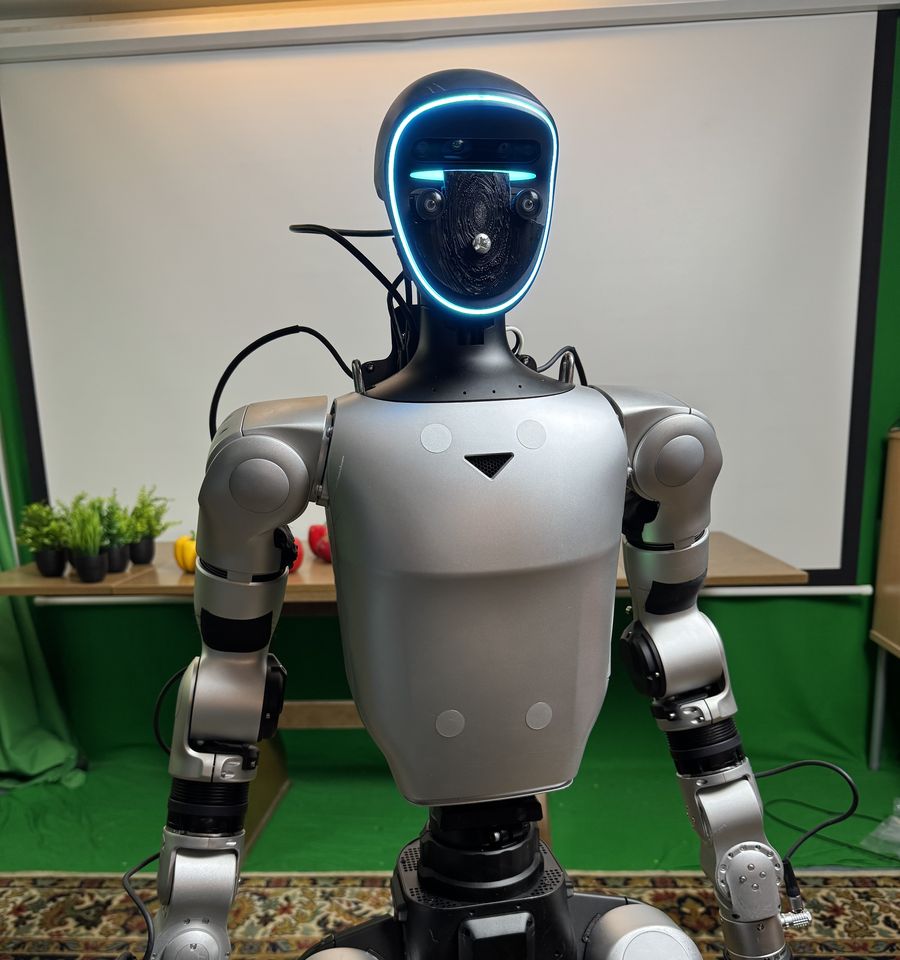
Neo ist ein humanoider Roboter vom Typ Unitree G1 EDU: 29 Gelenke, zwei Hände mit je sechs Freiheitsgraden, Kameras und LiDAR, rund 35 kg schwer. Gemeinsam mit unserem Auftraggeber bilden wir ihn Schritt für Schritt aus, vom sicheren Stehen über das Greifen bis zur Bedienung aus der Ferne.
Die Programmierung liegt bei uns. Seit dem 13.10.2026 haben wir alles gebaut, was zwischen dem Roboter und seiner Aufgabe steht:
Jede Fähigkeit auf dieser Seite ist am Roboter gelaufen und belegt. Wo eine Einschränkung gilt, steht sie dabei.
Kameras und LiDAR laufen live im Cockpit. Aus den eigenen Messdaten einer Laufrunde entsteht eine Raumkarte mit Wänden, Flur und Räumen.
erprobtNeo steht frei im Balance-Stand und geht und dreht sich per Fernbedienung, bis zum freien Rundgang durch mehrere Räume.
erprobtNeo erkennt einen Ball per Kamera und nimmt ihn einem Menschen aus der Hand. Er übergibt ihn von der linken in die rechte Hand.
erprobt, mit dem BallÜber VR-Brille und Controller folgen Neos Arme ruhig den Händen des Bedieners, sein Stereobild erscheint in der Brille. Alles läuft auf dem Rechner im Roboter.
am Haken erprobtZehn eigene Armbewegungen stehen als Knöpfe im Cockpit: Winken, Winken oben, High Five, Hände hoch, Rechte Hand hoch, Handschlag, Klatschen, Umarmen und zwei Kusshände.
neun einzeln am Haken abgenommenWer einen Zugang hat, sieht Neo live: Zustand, Karten und Kameras. Steuern kann von außen niemand, das ist so gewollt.
erprobtUngeschnitten und ohne Ton, aufgenommen am 10.11.2026. Jede dieser Bewegungen ist ein eigener Knopf im Cockpit. Tippen Sie auf ein Bild, um die Aufnahme zu starten.
Ein humanoider Roboter kann umfallen und Menschen verletzen. Deshalb bauen wir die Sicherungen zuerst und die Fähigkeiten danach. Diese Regeln gelten für jede Bewegung:
Jede neue Bewegung läuft als Simulation gegen Gelenkgrenzen und Abstände zu Körper, Kopf und Beinen. Der Prüfer hat mehrere Posen abgelehnt, bevor sie am Roboter liefen.
Der erste Lauf am Roboter ist gesichert. Erst nach der Abnahme erscheint der Knopf im Cockpit.
Bewegung braucht zwei Freigaben im Cockpit. Sie laufen von selbst ab, ein Neustart sperrt sie wieder.
Bei einem Fehler fahren nur die Arme zurück. Der Roboter bleibt stehen, statt weich zu schalten und zu fallen.
Der Zugang von außen kann nur lesen. Auch ein Stopp von außen ist gesperrt, weil er einen stehenden Roboter umwerfen würde.
Wichtig für die Einordnung: Das sind technische Sicherungen aus unserer Arbeit, keine Zertifizierung für den Betrieb im Umfeld von Menschen.
Vom ersten Einschalten bis zur VR-Bedienung auf dem Roboter selbst. Mit den Vorfällen, aus denen die Sicherungen entstanden sind. Schieben Sie sich durch die Tage.
Der erste Tag gehört der Überwachung: Zustand, Kameras, LiDAR und Hände laufen als Dienst auf dem Rechner im Roboter und erscheinen im Browser.
Die Steuerung entsteht in Stufen: Haltung, Laufen, Arme, jeweils mit Freigaben. Ein waagerecht gehaltener Arm erhitzt den Schultermotor auf 121 °C. Noch am selben Tag gibt es einen Temperaturschutz.
Laufen im Balance-Stand ist bestätigt, das Drehen auf der Stelle klappt sehr gut. Das Cockpit wird zur festen Bedienoberfläche. Beim Übernehmen der Arme kippt der Oberkörper 33° nach hinten. Seitdem wird die Taille aktiv gehalten und überwacht.
Aus den LiDAR-Daten der Laufrunde entsteht eine Karte: Wände, Flur und Räume, die Runde schließt sich. Mit halb gehaltenen Armen schlagen die Hände beim Gehen nicht mehr an die Hüfte.
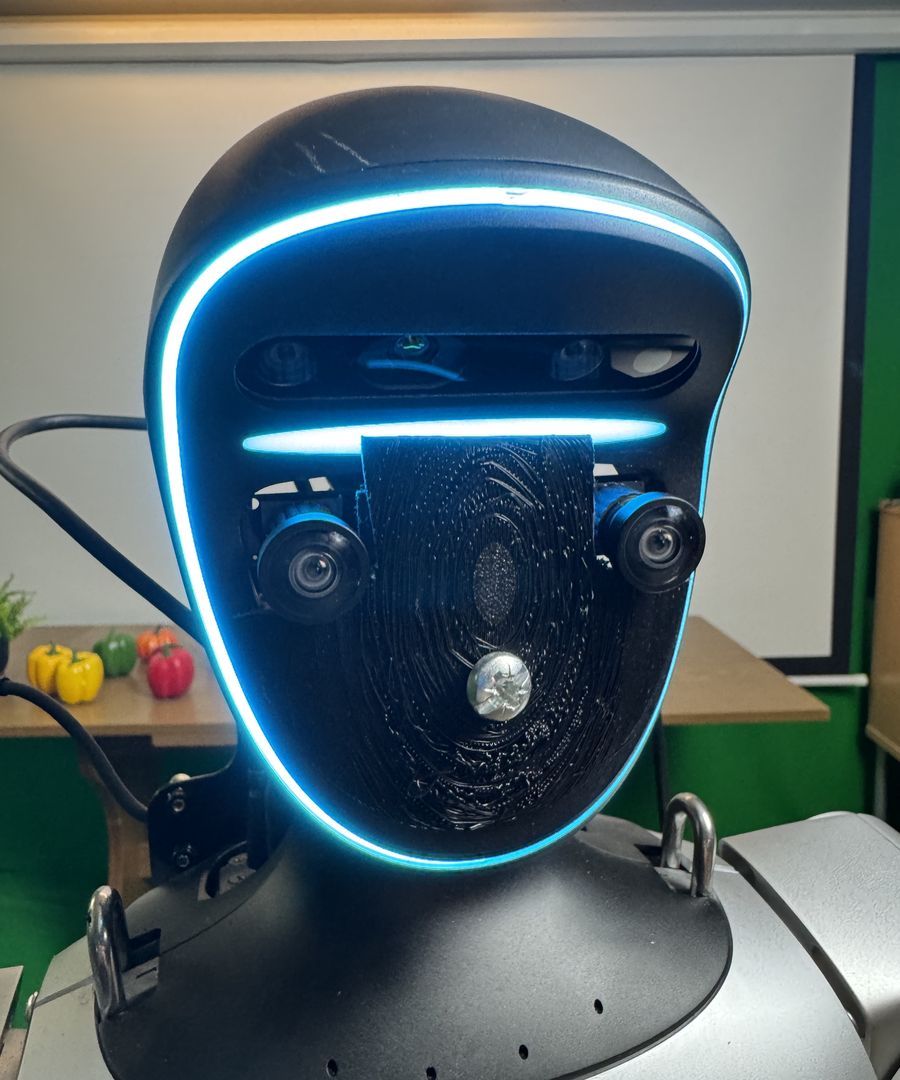
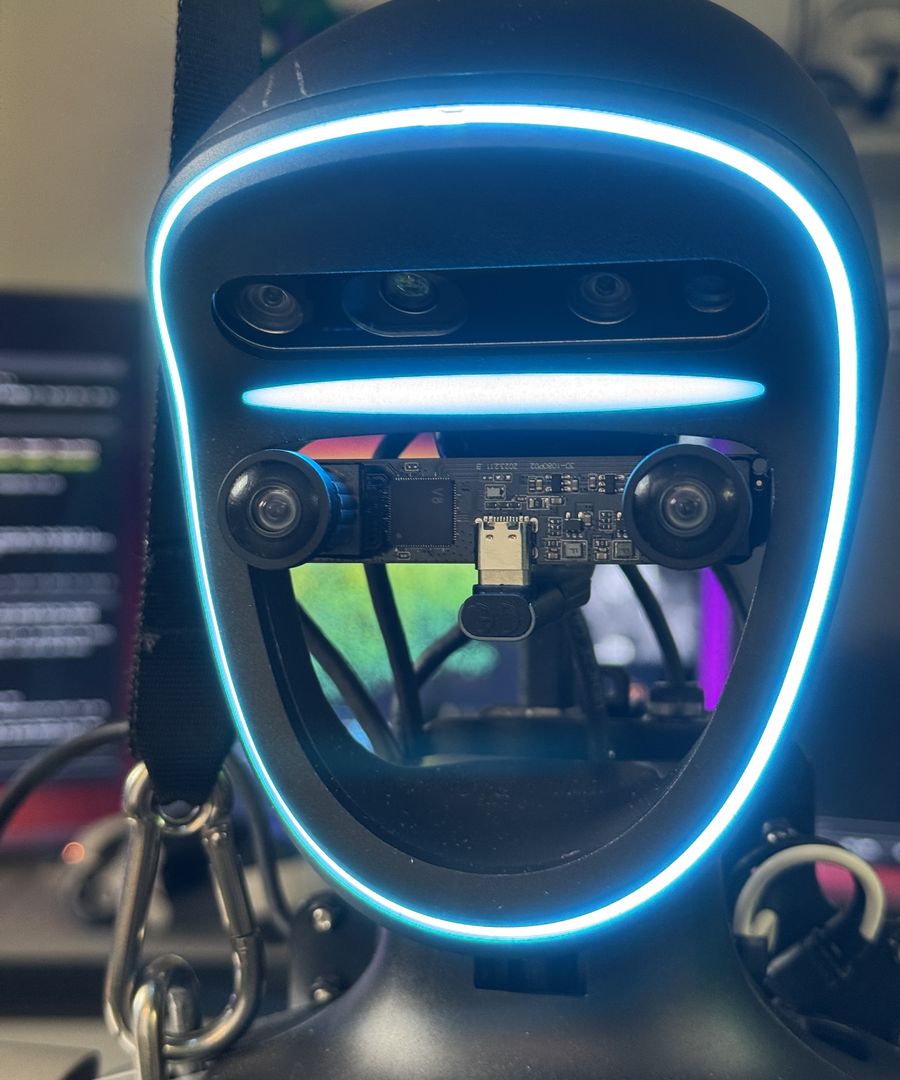
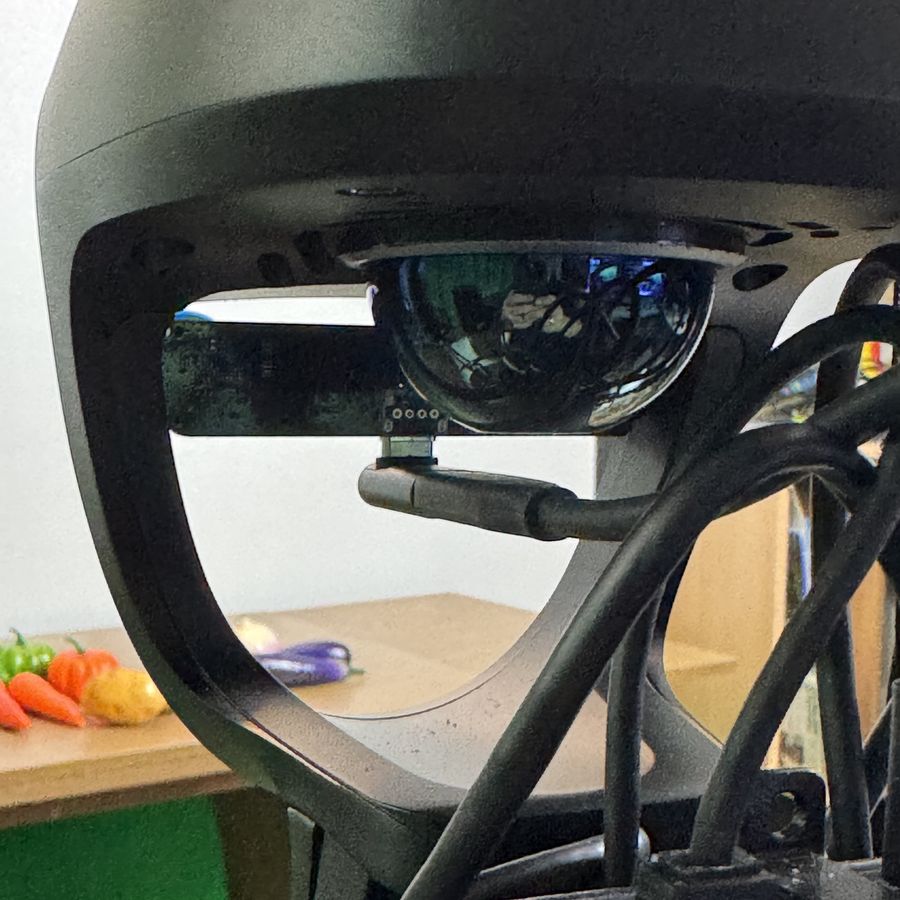
Die Kopfkamera des Herstellers ist fest um 47,6° nach unten geneigt und sieht die Waagerechte nie. Wir bauen eine waagerechte Stereokamera als Augen ein. Zwei Tage später erscheint Neos Stereobild in der VR-Brille.
Neo erkennt einen Ball per Kamera und nimmt ihn einem Menschen aus der Hand, vier erfolgreiche Durchläufe. Drei Tage später steht das Beobachter-Cockpit: Zuschauen über einen abgesicherten Tunnel mit Login.
Die VR-Teleoperation läuft jetzt auf dem Rechner im Roboter, ein Zusatzrechner ist nicht mehr nötig. Zehn eigene Armbewegungen kommen als Knöpfe ins Cockpit, jede erst im Modell geprüft und dann am Haken getestet.
Winken, Handschlag, High Five und Umarmen sind gefilmt. Die Aufnahmen stehen weiter oben auf dieser Seite, ungeschnitten.
Kein Handbuch sagt einem das vorher. Fünf Erkenntnisse aus vier Wochen, jede mit einer Messung dahinter.
Eine ausgestreckte Hand mit Gewicht brachte den Schultermotor auf 121 °C. Ein niedriger Regelfaktor spart keine Wärme, nur eine andere Haltung hilft.
Auf Teppich wie auf Fliesen machte Neo etwa 1,3 Ausgleichsschritte je Minute. Mit parallel und schulterbreit ausgerichteten Füßen auf Fliesen: keiner in 62 Sekunden.
Neos eigene Arme im Scan und sein nickender Gang ergaben eine Bahn von 129 m statt 33 m. Erst mit ausgeschnittenem Körper und Bewegungsschätzung entstehen Wände und Räume.
Ausgestreckt liegt die Hand bis zu 10 cm tiefer als berechnet. Die Lage muss gemessen statt angenommen werden.
Fehlerfreies Protokoll und richtige Bewegung sind verschiedene Dinge. Eine Kusshand sah trotz korrektem Lauf nach einem Salut aus. Deshalb nimmt ein Mensch jede Bewegung einzeln ab.
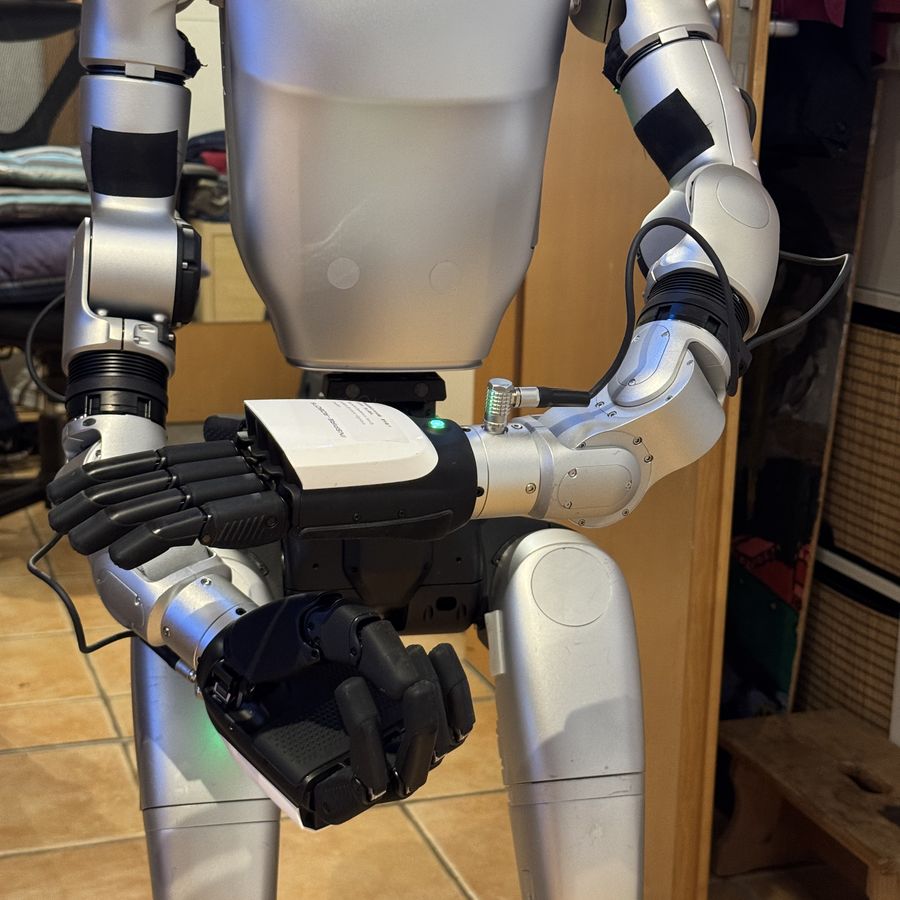
Darum öffnet die Hand erst, wenn der Arm weg ist, und schließt vor der Rückfahrt.
Humanoide Roboter sind noch keine fertigen Produkte. Vieles braucht Geduld, Messung und mehrere Versuche. Wir sagen klar, was funktioniert und was noch nicht.
Sie haben einen humanoiden Roboter oder planen einen. Wir bringen ihm bei, was er bei Ihnen können soll, und übergeben Ihnen ein System, das Sie selbst bedienen.
Was soll der Roboter bei Ihnen können? Wir klären Aufgabe, Umgebung und Grenzen und prüfen, was mit Ihrer Plattform heute möglich ist.
Überwachung, Freigaben und Wächter kommen zuerst. Vorher bewegt sich nichts.
Fähigkeit für Fähigkeit, jeweils gerechnet, gemessen und getestet. Sie schauen mit Login aus der Ferne zu und bekommen Berichte mit dem ehrlichen Stand.
Bedienoberfläche, Dokumentation und Einweisung. Neue Bewegungen kommen ohne Neustart als Knopf ins Cockpit.
Die Plattform von Neo und der Aufbau, den wir darum gebaut haben.
Wir bilden humanoide Roboter aus und programmieren sie: Bedienoberfläche, Steuerung, Bewegungen, Sicherungen und der Zugang aus der Ferne. Der Roboter kommt vom Hersteller, sein Können für Ihre Aufgabe kommt von uns.
Unsere Erfahrung stammt aus der Arbeit mit einem Unitree G1 EDU mit Inspire-Händen. Ob und wie sich das Vorgehen auf Ihre Plattform übertragen lässt, klären wir im ersten Gespräch.
Bei Neo waren es knapp vier Wochen vom ausgepackten Roboter bis zum Stand auf dieser Seite. Jede Fähigkeit wird einzeln ausgebildet und abgenommen, deshalb wächst das Können in Stufen und ist jederzeit sichtbar.
Nein, noch nicht. Neo geht per Fernbedienung, die Abläufe werden einzeln gestartet. Das selbstständige Gehen zu einem Ziel ist der nächste große Schritt, die Raumkarte ist die Grundlage dafür.
Jede Bewegung wird erst gerechnet, dann gesichert am Haken getestet und erst danach freigegeben. Im Betrieb gelten zwei Freigaben, Temperaturschutz und Wächter. Das sind technische Sicherungen, keine Zertifizierung für den Betrieb im Umfeld von Menschen.
Zuschauen ja, mit Login. Steuern ist bewusst gesperrt, bis ein Totmann-Wächter, Rollen und ein Protokoll gebaut und vor Ort abgenommen sind.
Eine Bedienoberfläche im Browser, die Dokumentation und eine Einweisung. Dazu Berichte, die klar zwischen erprobt, teilweise erprobt und offen trennen.
Schreiben Sie uns, welchen Roboter Sie haben oder planen und was er bei Ihnen tun soll. Wir melden uns innerhalb von zwei Werktagen mit einem Terminvorschlag für ein erstes Gespräch.